 EN
Miten vähentää kalvohävikkiä valmiiksi valmistetun pussin pakkauskoneella?
2026/09/20
Valmiiksi valmistetut pussikoneet: vähennä kalvohävikkiä, leikkaa kokonaiskustannuksia (TCO) ja saavuta nopeampi tuotto sijoitetusta pääomasta (ROI)

2026/10/18
Tyynypakkauskoneen tyynypakkauskone automatisointi on yksi tehokkaimmista tavoista lisätä tuotantokapasiteettia samalla kun vähennetään manuaalista työvoimaa ja toimintakustannuksia. Nykyaikaisissa valmistusympäristöissä tyynypakkauskoneen tehokkuus riippuu suuresti siitä, kuinka sujuvasti raaka-aineet virtaavat pakkausjärjestelmään. Ilman asianmukaista automatisointia työntekijät käyttävät merkittävää aikaa tuotteiden manuaalisessa sijoittelussa ja syöttämisessä, mikä aiheuttaa pullonkauloja, epäjohdonmukaisuuksia ja turvallisuusriskiä. Hyvin suunniteltu syöttöautomatisointijärjestelmä muuttaa tyynypakkauskoneesi saumattomaksi, suuriteholliseksi tuotantolinjaksi.
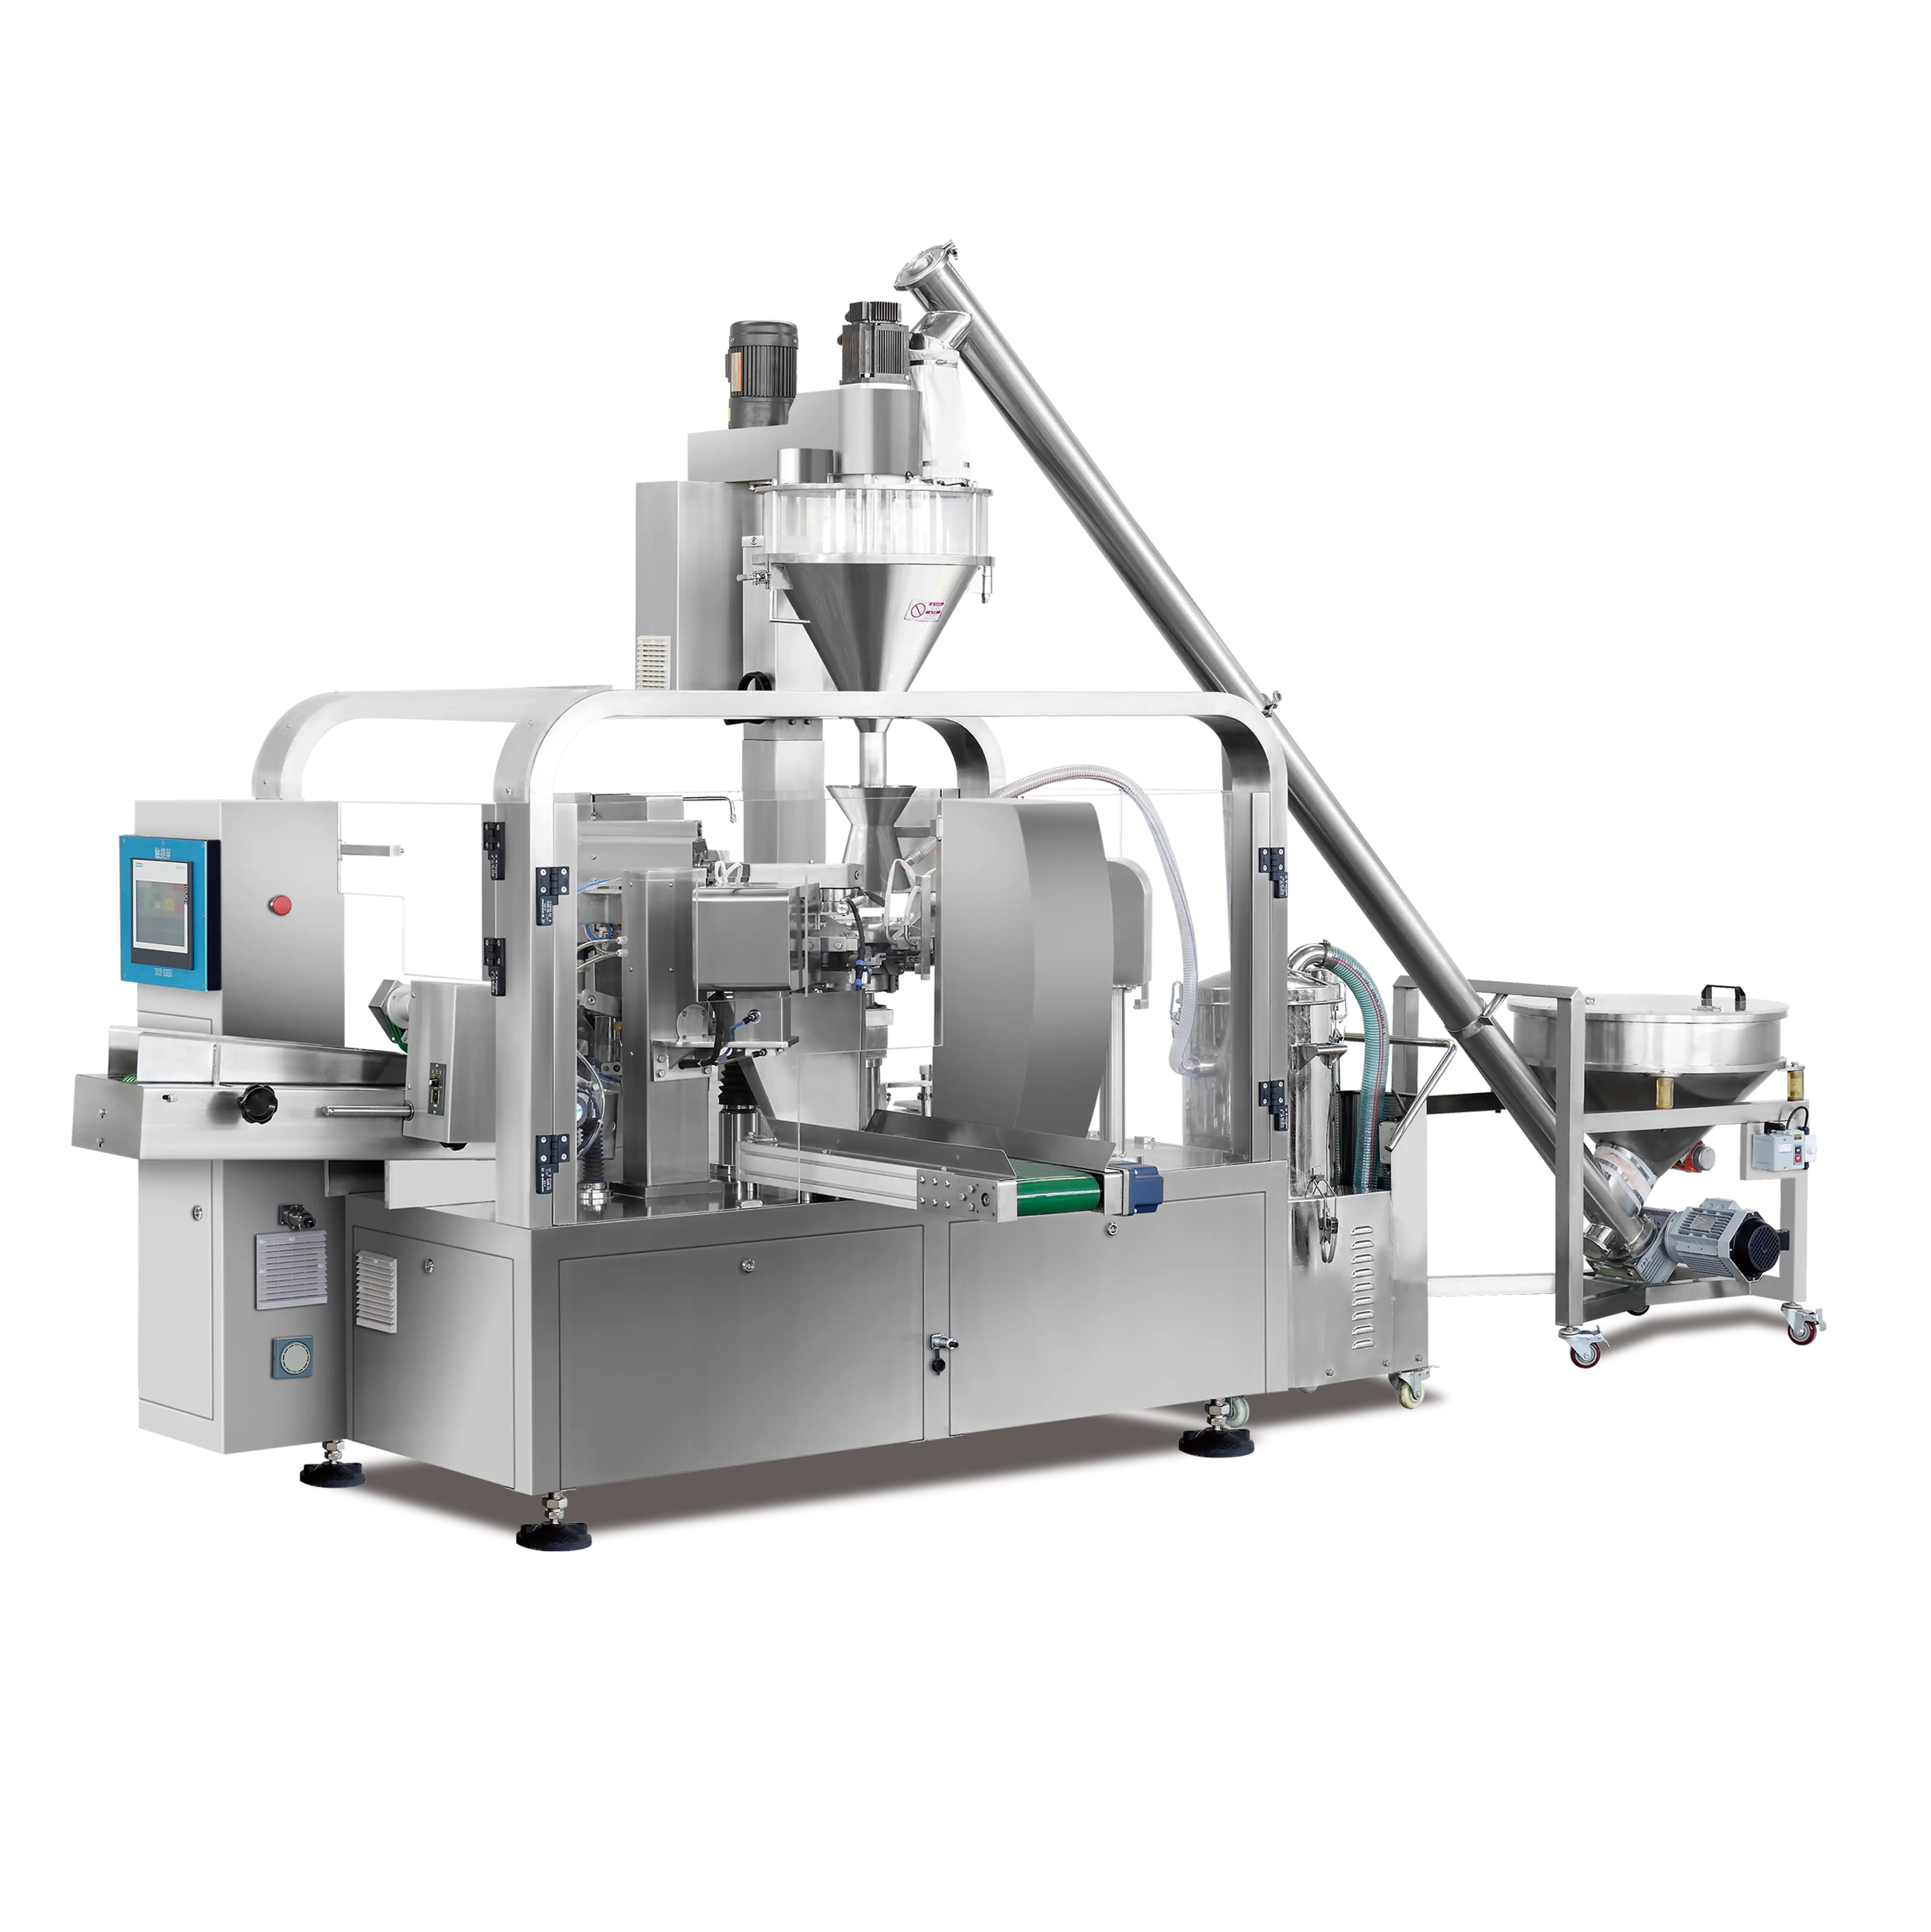
Valmistajien keskeinen haaste on sovittaa tyynypakkauskoneen syöttönopeus todelliseen täyttö- ja sulkuunopeuteen. Jos syöttö on liian hidasta, kone seisoo tyhjäkäynnillä ja tuottavuus laskee. Jos syöttö on liian nopeaa ilman asianmukaisia kuljetusohjauksia, tuotteet jäävät tukkoon, vahingoittuvat tai laatu kärsii. Automaatio ratkaisee tämän luomalla synkronoidun ekosysteemin, jossa tyynypakkauskone saa tasaisen ja ohjatun tuotteiden virran täsmälleen oikealla nopeudella. Tässä oppaassa käydään läpi syöttöprosessin automatisoinnin olennaiset komponentit, integraatiotavat ja parhaat käytännöt tyynypakkauskoneellanne.
Syöttövaihe vaikuttaa suoraan tyynykäppäyskoneen kokonaissuorituskykyyn. Manuaalinen syöttö aiheuttaa ihmisen tekemiä virheitä, väsymystä ja epäjohdonmukaisuutta, joita ei voida korjata täysin myöhemmissä säätövaiheissa. Automaattiset syöttöjärjestelmät poistavat nämä muuttujat käyttämällä kuljetinhihnoja, värähtelysyöttimiä tai robottikäsivarsiä tuotteiden tarkkaan sijoittamiseen. Kun tyynykäppäyskoneesi toimii automaattisella syöttöjärjestelmällä, tuotantokapasiteetti muuttuu ennustettavaksi, laatu jää yhdenmukaiseksi ja työvoimaa voidaan uudelleenjakaa korkeampiarvoisiin tehtäviin. Tehtaissa, joissa toimii useita vuoroja tai suurta tuotantomäärää, syöttöautomatisoinnin tuotto investoinnista (ROI) saavutetaan yleensä kuuden–kahdeksantoista kuukauden sisällä työvoimakustannusten vähentymisen ja käytöstäpoikkeamien vähentymisen kautta.
Useita ruokintatapoja toimii hyvin modernin tyynypakkauskoneen kanssa. Hiilikuorikuljettimet ovat yleisin valinta, koska ne tarjoavat kepeän ja jatkuvan liikkeen sekä integroituvat helposti olemassa oleviin tuotantolinjoihin. Värähtelyastiat soveltuvat pienempiin ja epäsäännölmuotoisiin tyynyihin, koska ne pyörivät tuotteet yhdenmukaiseen asentoon ennen kuin ne saavuttavat tyynypakkauskoneen. Robottien nouto- ja asetusjärjestelmät tarjoavat suurimman joustavuuden herkkiä tai epäsäännölmuotoisia tuotteita käsiteltäessä, vaikka ne vaativatkin korkeampaa pääomasijoitusta ja monimutkaisempaa ohjauslogiikkaa. Hoppereihin perustuvat järjestelmät, joissa käytetään painovoimalla toimivia putkia, toimivat hyvin yhdenmukaisille ja painovoimaystävällisille tyynyille, jotka eivät vaadi tarkkaa asentoa tyynypakkauskoneen sisääntulossa. Oikea valinta riippuu tuotteen muodosta, tuotantotavoitteista, tilarajoituksista ja budjetista. Useimmat tuotantoprosessit hyötyvät useiden ruokintamenetelmien yhdistämisestä: kuljettimet hoitavat massaliikennettä ja värähtely- tai robottivaihe hoitaa lopullisen sijoittelun ennen tyynypakkauskoneen sisääntuloa.
Onnistunut integraatio alkaa sovittamalla syöttöjärjestelmän mekaaninen nopeus tyynykäppäyskoneen todelliseen kiertoaikaan. Tämä vaatii tarkan mittauksen siitä, kuinka kauan jokainen täyttö-sealaa-tyhjennä-kierto kestää tyynykäppäyskoneessasi, jonka jälkeen syöttimen ohjelmoidaan toimittavan yksi tuote kierrokselta, pienellä varalla estääkseen pullonkaulat. Anturit ovat ratkaisevan tärkeitä tässä synkronoinnissa. Infrapuna-anturit, jotka on asennettu tyynykäppäyskoneen sisääntulon läheisyyteen, havaitsevat, kun tuote on paikoillaan, ja käynnistävät syöttimen pysähtymisen tai hidastumisen, jos kone on varattuna. Lähdeanturit itse syöttimessä vahvistavat tuotteen läsnäolon ja suunnan, mikä mahdollistaa tyynykäppäyskoneen ohjausjärjestelmän tehdä reaaliaikaisia säätöjä. Kuormasolut kuljetinkiskojen alla voivat seurata tuotteen painoa ja havaita tukoksia, mikä käynnistää automaattiset hälytykset tai pysäytystoiminnot ennen kuin vaurio leviää tyynykäppäyskoneessa. Nykyaikaiset automaatiojärjestelmät käyttävät näiden vuorovaikutusten hallintaan sekä kiinteää logiikkaa että ohjelmoitavia ohjaimia, mikä varmistaa, että tyynykäppäyskone saa aina tasaisen ja oikean tuotevirran.
Edistyneet laitokset integroivat tällä hetkellä automaattisen ruokinnan teollisuuden 4.0 -ohjelmistoplatformeihin, jotka seuraavat tyynypakkauskoneen suorituskykyä reaaliajassa. Kun tyynypakkauskone hidastuu tai pysähtyy odottamatta tyhjäkäynnille, ohjausjärjestelmä voi automaattisesti vähentää ruokintanopeutta estääkseen tuotteiden kertymisen ja vähentääkseen jätettä. Ajan myötä koneoppimisalgoritmit voivat analysoida historiallisia tietoja ennustamaan, milloin tyynypakkauskoneesi todennäköisesti kohtaa ongelmia, mikä mahdollistaa ruokintajärjestelmän ennaltaehkäisevät säädöt. Tämä ennakoiva lähestymistapa vähentää käyttökatkoja ja maksimoi tyynypakkauskoneen sijoituksen hyötyä. Pilviyhteydellä varustetut järjestelmät mahdollistavat myös etäseurannan, joten tuotannonjohtajat voivat tarkkailla ruokintaa ja koneen tilaa mistä tahansa paikasta, ratkaista ongelmia nopeammin ja kerätä tietoja jatkuvaa prosessiparannusta varten.
Ennen automatisoidun ruokinnan asentamista tyynypakkauskoneeseesi suorita tarkka paikkatutkimus, joka kattaa saatavilla olevan lattiatilan, sähkötehon kapasiteetin, puristettu ilman saatavuuden ja olemassa olevan laitteiston asettelun. Ota valokuvia nykyisestä manuaalisesta ruokintaprosessista ja mittaa aika jokaiselle merkittävälle vaiheelle, jotta voit määrittää suorituskyvyn lähtötason. Laske tavoiteltava tuotantokapasiteetin kasvu, jonka haluat saavuttaa tyynypakkauskoneellasi, ja käytä tätä arvoa ruokintalaitteen koon määrittämiseen. Useimmat automaatiotoimittajat tekevät prosessitarkastuksen ja antavat suunnittelueritelmän, jossa selkeästi kuvataan, miten heidän ruokintalaitteensa liittyy tyynypakkauskoneesi ohjausjärjestelmään. Pyydä piirroksia, joissa näytetään anturien sijoittelu, kuljetinratkaisut ja sähköliitännät. Varmista, että suunnittelussa on varmuusvarauksia kriittisissä anturipiireissä, jotta yksittäinen vika ei pysäytä tyynypakkauskonetta odottamatta. Aseta paikalla tapahtuvat vierailut ja käyttöönotto-testit ennen lopullista ostoa varmistaaksesi, että ruokintalaite toimii johdonmukaisesti todellisten tyynyjen kanssa todellisella tyynypakkauskoneellasi.
Asennuksen jälkeen automatisoitu ruokintajärjestelmä vaatii käyttöönottovaiheen, jossa teknikot kalibroivat anturien kynnysarvot, säätävät kuljetinhihnan nopeutta ja suorittavat laajennettuja testikierroksia tyynykäppäyskoneesi kanssa. Suorita vähintään viisikymmentä peräkkäistä kierrosta tavoitellulla nopeudella varmistaaksesi, että tuotteiden virtaus on vakaa ja että tyynykäppäyskone saa tuotteet oikealla ajalla ja oikeassa asennossa. Dokumentoi kaikki testauksen aikana tehdyt säädöt, jotta mahdolliset myöhempänä ilmenevät ongelmat voidaan ratkaista nopeammin. Suunnittele ruokintalaitteelle säännöllinen huolto, johon kuuluu puhdistus, voitelu ja hihnan jännityksen tarkistus, jotta järjestelmä toimii moitteettomasti tyynykäppäyskoneesi rinnalla. Tarkista anturit neljännesvuosittain varmistaaksesi, että ne pysyvät puhtaina ja oikein linjattuina; pölyn kertyminen voi heikentää havaitsemisen luotettavuutta. Kouluta käyttäjäsi siitä, miten ruokintajärjestelmä käynnistetään uudelleen tyynykäppäyskoneen pysähtyessä, miten pienet tukokset poistetaan ja milloin teknistä tukea tulisi pyytää. Oikein huollettuna automatisoidut ruokintajärjestelmät saavuttavat yleensä käyttöaikaa yli 95 prosenttia ja maksavat itsensä takaisin 12–20 kuukaudessa parantuneen tuotannon ansiosta tyynykäppäyskoneessasi.
Automaation kustannukset vaihtelevat laajasti sen monimutkaisuuden mukaan. Yksinkertaiset kuljetin- ja anturijärjestelmät tyynypakkauskoneelle maksavat yleensä asennettuna viisitoistatuhatta–viisikymmentätuhatta dollaria. Robottien käyttämisellä toteutettavat nouto- ja sijoitusruokintajärjestelmät voivat olla yli sadantuhannen dollarin arvoisia. Tyynypakkauskoneen tuomien työvoimakustannusten säästöjen ja tuottavuuden parantumien ansiosta investointi kuitenkin usein kannattaa korkean tuotantonopeuden toiminnoissa jo 12–18 kuukauden sisällä. Pienemmissä toiminnoissa takaisinmaksuaika saattaa olla pidempi, tai niiden tulisi harkita vuokrausvaihtoehtoja kustannusten jakamiseksi.
Integrointiaikataulut riippuvat siitä, onko tyynyjen pakkauskoneesi uudempi malli, jossa on standardit ohjausliittimet, vai vanhempi perintökone. Nykyaikaiset koneet vaativat yleensä kaksi–neljä viikkoa mekaaniseen asennukseen, sähköliitäntään, anturien kalibrointiin ja syöttöautomatisoinnin käyttöönottoon. Perintökoneissa voi kestää kuusi–kaksitoista viikkoa, jos tyynyjen pakkauskoneen ohjauslogiikkaa on mukautettava merkittävästi. Pyydä tarkka aikataulu automatisointitoimittajaltasi ja varaa puskuaika odottamattomia vaikeuksia varten.
Kyllä, mutta siihen tarvitaan kehittyneempää syöttötekniikkaa. Värähtelypohjaiset kuljetinlautaset ja robottijärjestelmät käsittelevät epäsäännölisten tyynynmuotojen käsittelyä paremmin kuin yksinkertaiset nauhakuljettimet. Tyynypakkauskone, joka on suunniteltu hyväksymään eri kokoisia tuotteita, hyötyy eniten värähtely- tai robotteihin perustuvasta syöttöjärjestelmästä, joka voi asettaa jokaisen tyynyn oikeaan asentoon ennen sen saapumista koneeseen. Standardimalliset tyynypakkauskoneet toimivat yleensä parhaiten yhtenäisillä tuotteilla, joten varmista ennen syöttömenetelmän valintaa, että koneesi tekniset tiedot vastaavat tuotevalikoimaasi.

2026/09/20
Valmiiksi valmistetut pussikoneet: vähennä kalvohävikkiä, leikkaa kokonaiskustannuksia (TCO) ja saavuta nopeampi tuotto sijoitetusta pääomasta (ROI)

2026/09/20
Vähennä valmiiksi valmistettujen pussien pakkauskoneen vaihtoaika 40 % käytännössä todistettujen parhaiden käytäntöjen avulla

2026/09/20
Valmiiksi valmistetut pussikoneet: lisää tuotantotehoa, vähennä jätettä ja paranna ROI:ta

2026/09/20
Pyörivät vs. linja-asettelun valmiiksi valmistetut pussikoneet: nopeus, ROI ja laajennettavuus vertailussa

2026/09/20
Valmiiksi valmistettu pussikone: lisää tuotantotehoa, vähennä työvoimakustannuksia ja paranna tiukkuutta

2026/09/21
Valmiiksi valmistettujen pussien kone: Pussityypit, materiaalit ja täyttöopas

